简历太空,没有项目故事
用真实机器狗巡检项目补足实践经历,让材料有内容、面试有得讲。
面向大学生与机器人爱好者的四足机器人线上实践课。20 小时系统讲解与讲师端真机演示,从 ROS2 通信、SLAM 建图到 Nav2 导航与巡检编排,把“了解机器狗”变成“讲清无人巡检”,为保研、竞赛、毕设和求职备好敲门砖。
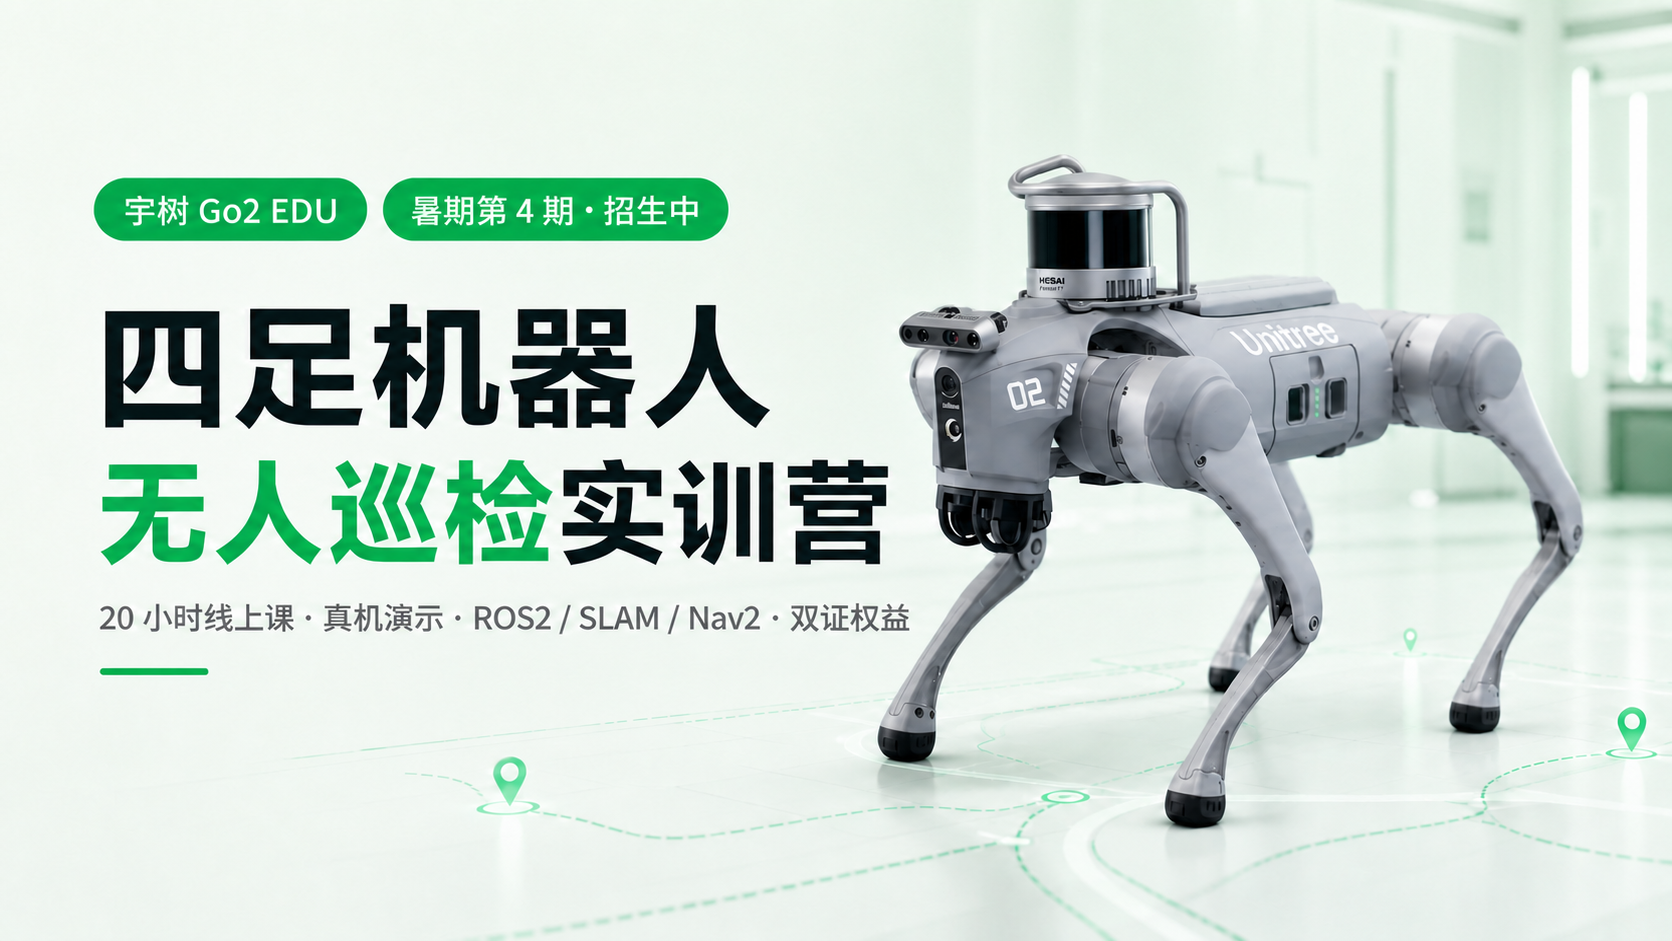
从“听说过具身智能”,到能讲清通信、建图、导航与巡检的完整工程链路。
你需要的不是又一段泛泛的课程经历,而是一套能复现、能复盘、能写进简历的 Go2 导航巡检项目。
用真实机器狗巡检项目补足实践经历,让材料有内容、面试有得讲。
基于 Go2 产出可展示的导航巡检成果,适配课程设计与毕业设计。
用完整项目证明你懂真机、懂 ROS2、也懂工程落地。
三个模块逐层推进,每一部分都以前一阶段的可验证结果为下一阶段输入。
联通开发环境,读懂 Go2 消息接口,实现 Twist 桥接,让真机真正动起来。
可视化 URDF 模型,解析驱动与 TF 数据,完成激光雷达建图与地图保存。
配置粒子定位与自主导航,编排多点巡检任务,打通视觉闭环清单。
围绕 ROS2、SLAM、定位导航与巡检编排逐步推进,通过理论讲解、真机演示、配置练习和项目复盘掌握完整工程思路。
完成环境部署,理解 Go2 接口并掌握基础运动控制。
学习雷达预处理、SLAM 建图、地图保存与 AMCL 定位。
配置 Nav2,自主导航并理解多点巡检任务编排方法。
整理配置、项目代码与巡检方案,为线下真机实践做准备。
来自高校机器人工程研究与一线机器人研发领域,兼顾理论深度、算法实践与工程落地。

博士研究生,长期从事机器人具身智能、多模态感知与车路协同自动驾驶研究,聚焦感知、预测、决策与控制技术。参与多项国家级、省部级科研项目,发表论文 5 篇,授权国内专利 4 项、美国专利 3 项,参与 3 项人形机器人行业标准。合作研发的人形机器人舞蹈作品获 2025 首届世界人形机器人运动会最佳人气奖。

本科毕业于武汉理工大学轮机工程专业,专业排名 1/252。主要关注机器人运动控制、强化学习、运动学与动力学建模及 Sim2Real;熟悉 SAC、PPO、MPC、PID 等算法与控制方法,能够使用 Python、C/C++、ROS、ROS2、Isaac Gym 完成机器人控制算法开发与仿真验证。
讲师系统讲透原理与工程实现,并通过讲师端真机一键演示,完整展示机器狗跑通链路的全过程。
线上课程以理论讲解与讲师端真机演示为核心,没有真机也可以学习。
3 个模块,围绕通信、建图、导航与巡检逐层推进
完成项目并达到结营标准后,获得可核验的能力证明。
注明完成项目、所用技术栈与交付成果,可用于简历、升学材料和作品集。
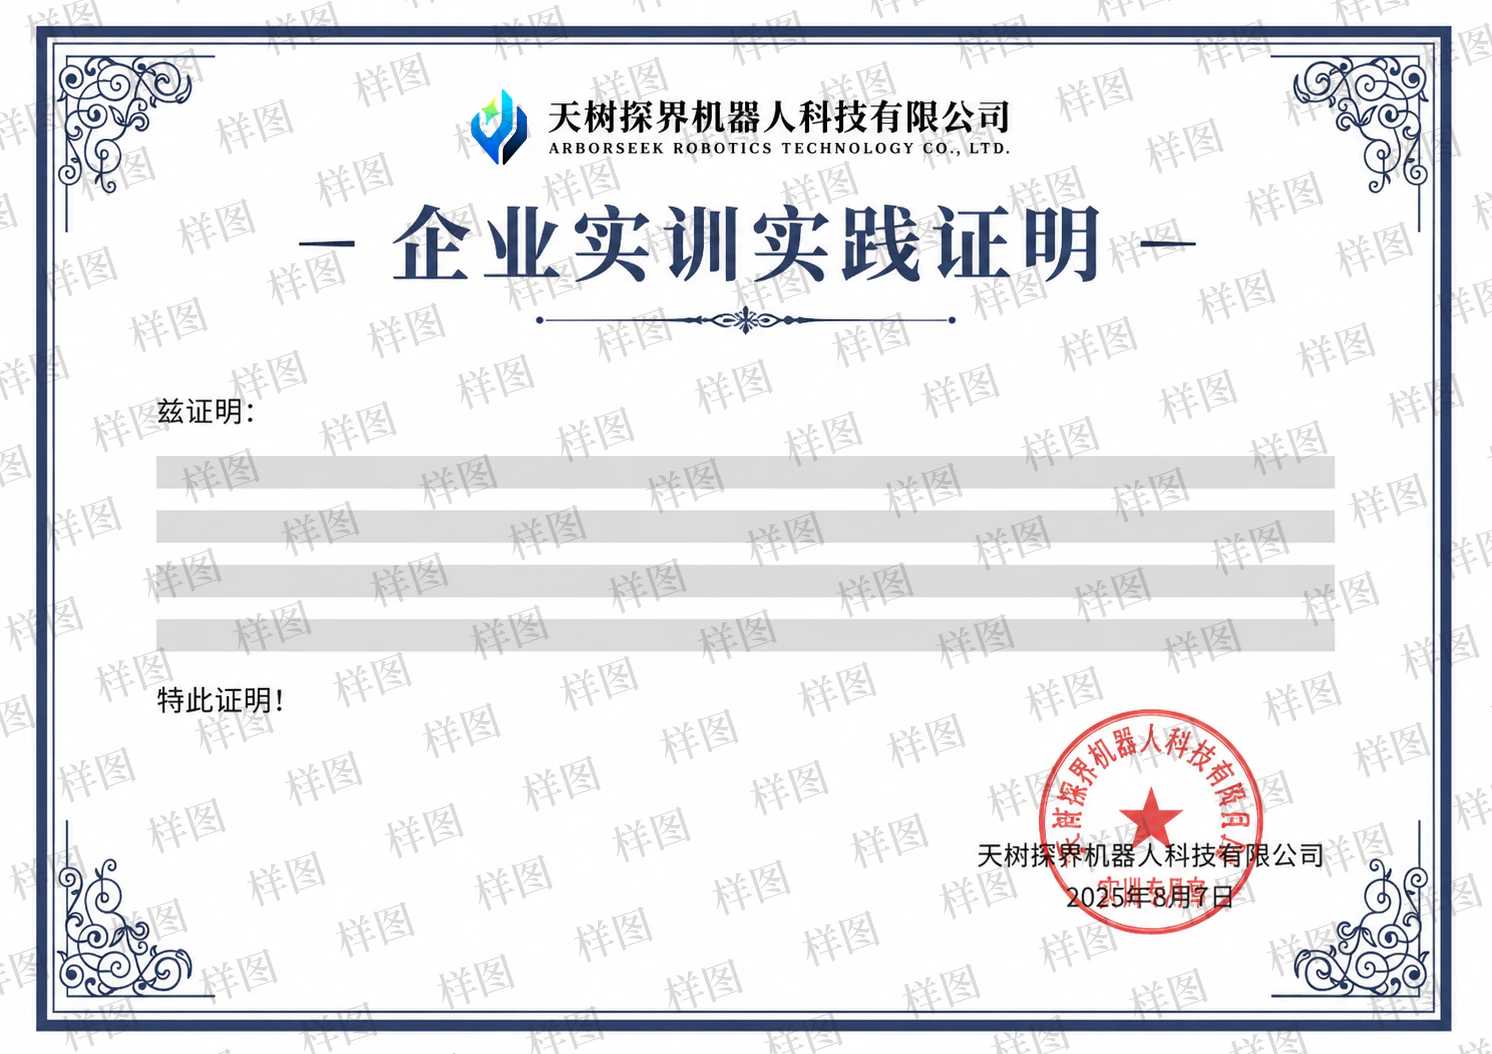
通过对应实训考核后申请,为机器人实战能力提供第三方佐证。
证书样式为示意,最终以实际签发版本与申请规则为准。
完成课程学习并在 Go2 无人巡检项目评审中表现突出,可按当期结营规则参与优秀学员评选。
记录课程参与、项目完成质量与综合评审表现,为个人作品集和升学求职材料补充阶段性荣誉。
结合机器人课程学习、工程实践与项目评审情况形成推荐素材,帮助优秀学员更具体地呈现能力与潜力。
* 图片为样式示意,非报名或结营即得;评选比例、申请条件、内容与签发方式以当期规则为准。
让简历有内容,让导师看到研究潜力。
形成能演示、能答辩、能持续扩展的项目底座。
用完整项目替代“没有经验”的空白。
从简历空白到面试有得讲,从材料单薄到导师主动问起。
“结营前我只在仿真里看过点云,结营时已经能看懂 Go2 真机跑完整段巡检路线的技术过程,面试时也有了具体项目可讲。”林同学某 211 · 已获机器人企业实习
“把 Go2 巡检项目写进保研材料后,导师面试时专门问了 SLAM 和 Nav2 的参数调优,沟通特别顺利。”何同学某 985 · 保研上岸
“一台真正能跑的四足机器人,让我的申请材料里有了一段完整、可信的具身智能项目故事。”吴同学自动化专业 · 留学录取
从技术讲解、方案讨论到现场联调,记录团队过往组织机器狗巡检工作坊的真实教学场景。
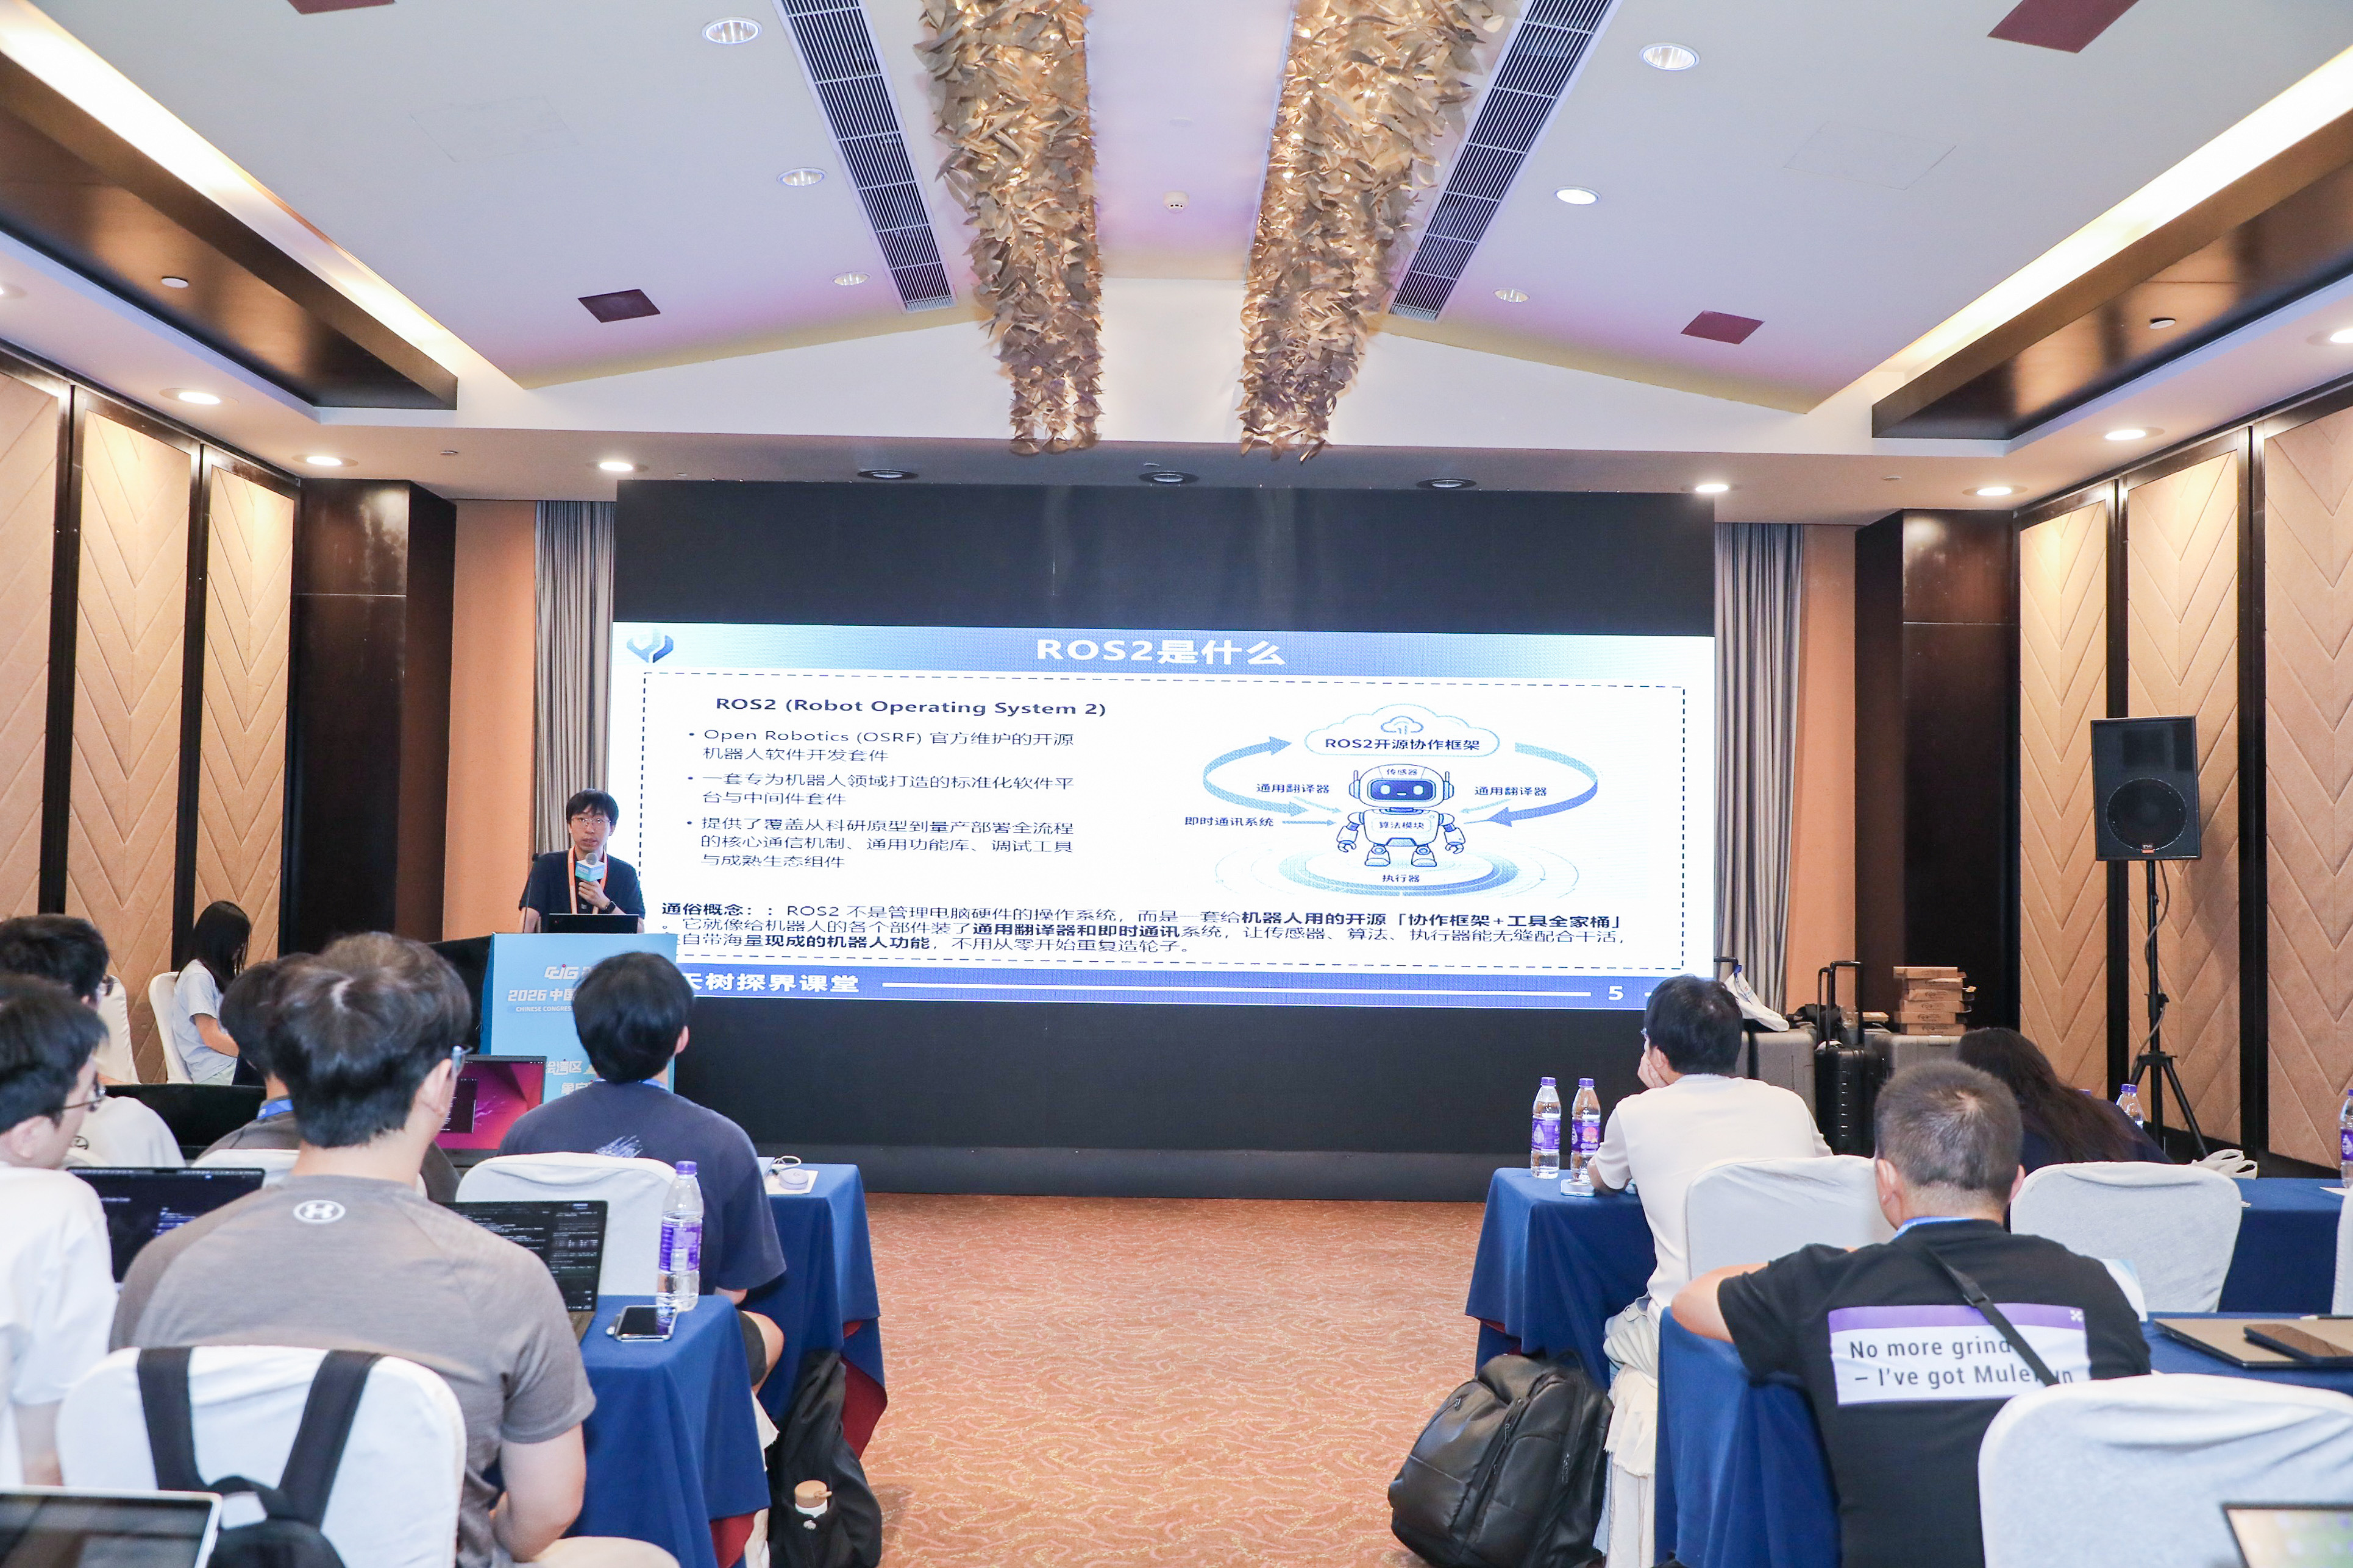
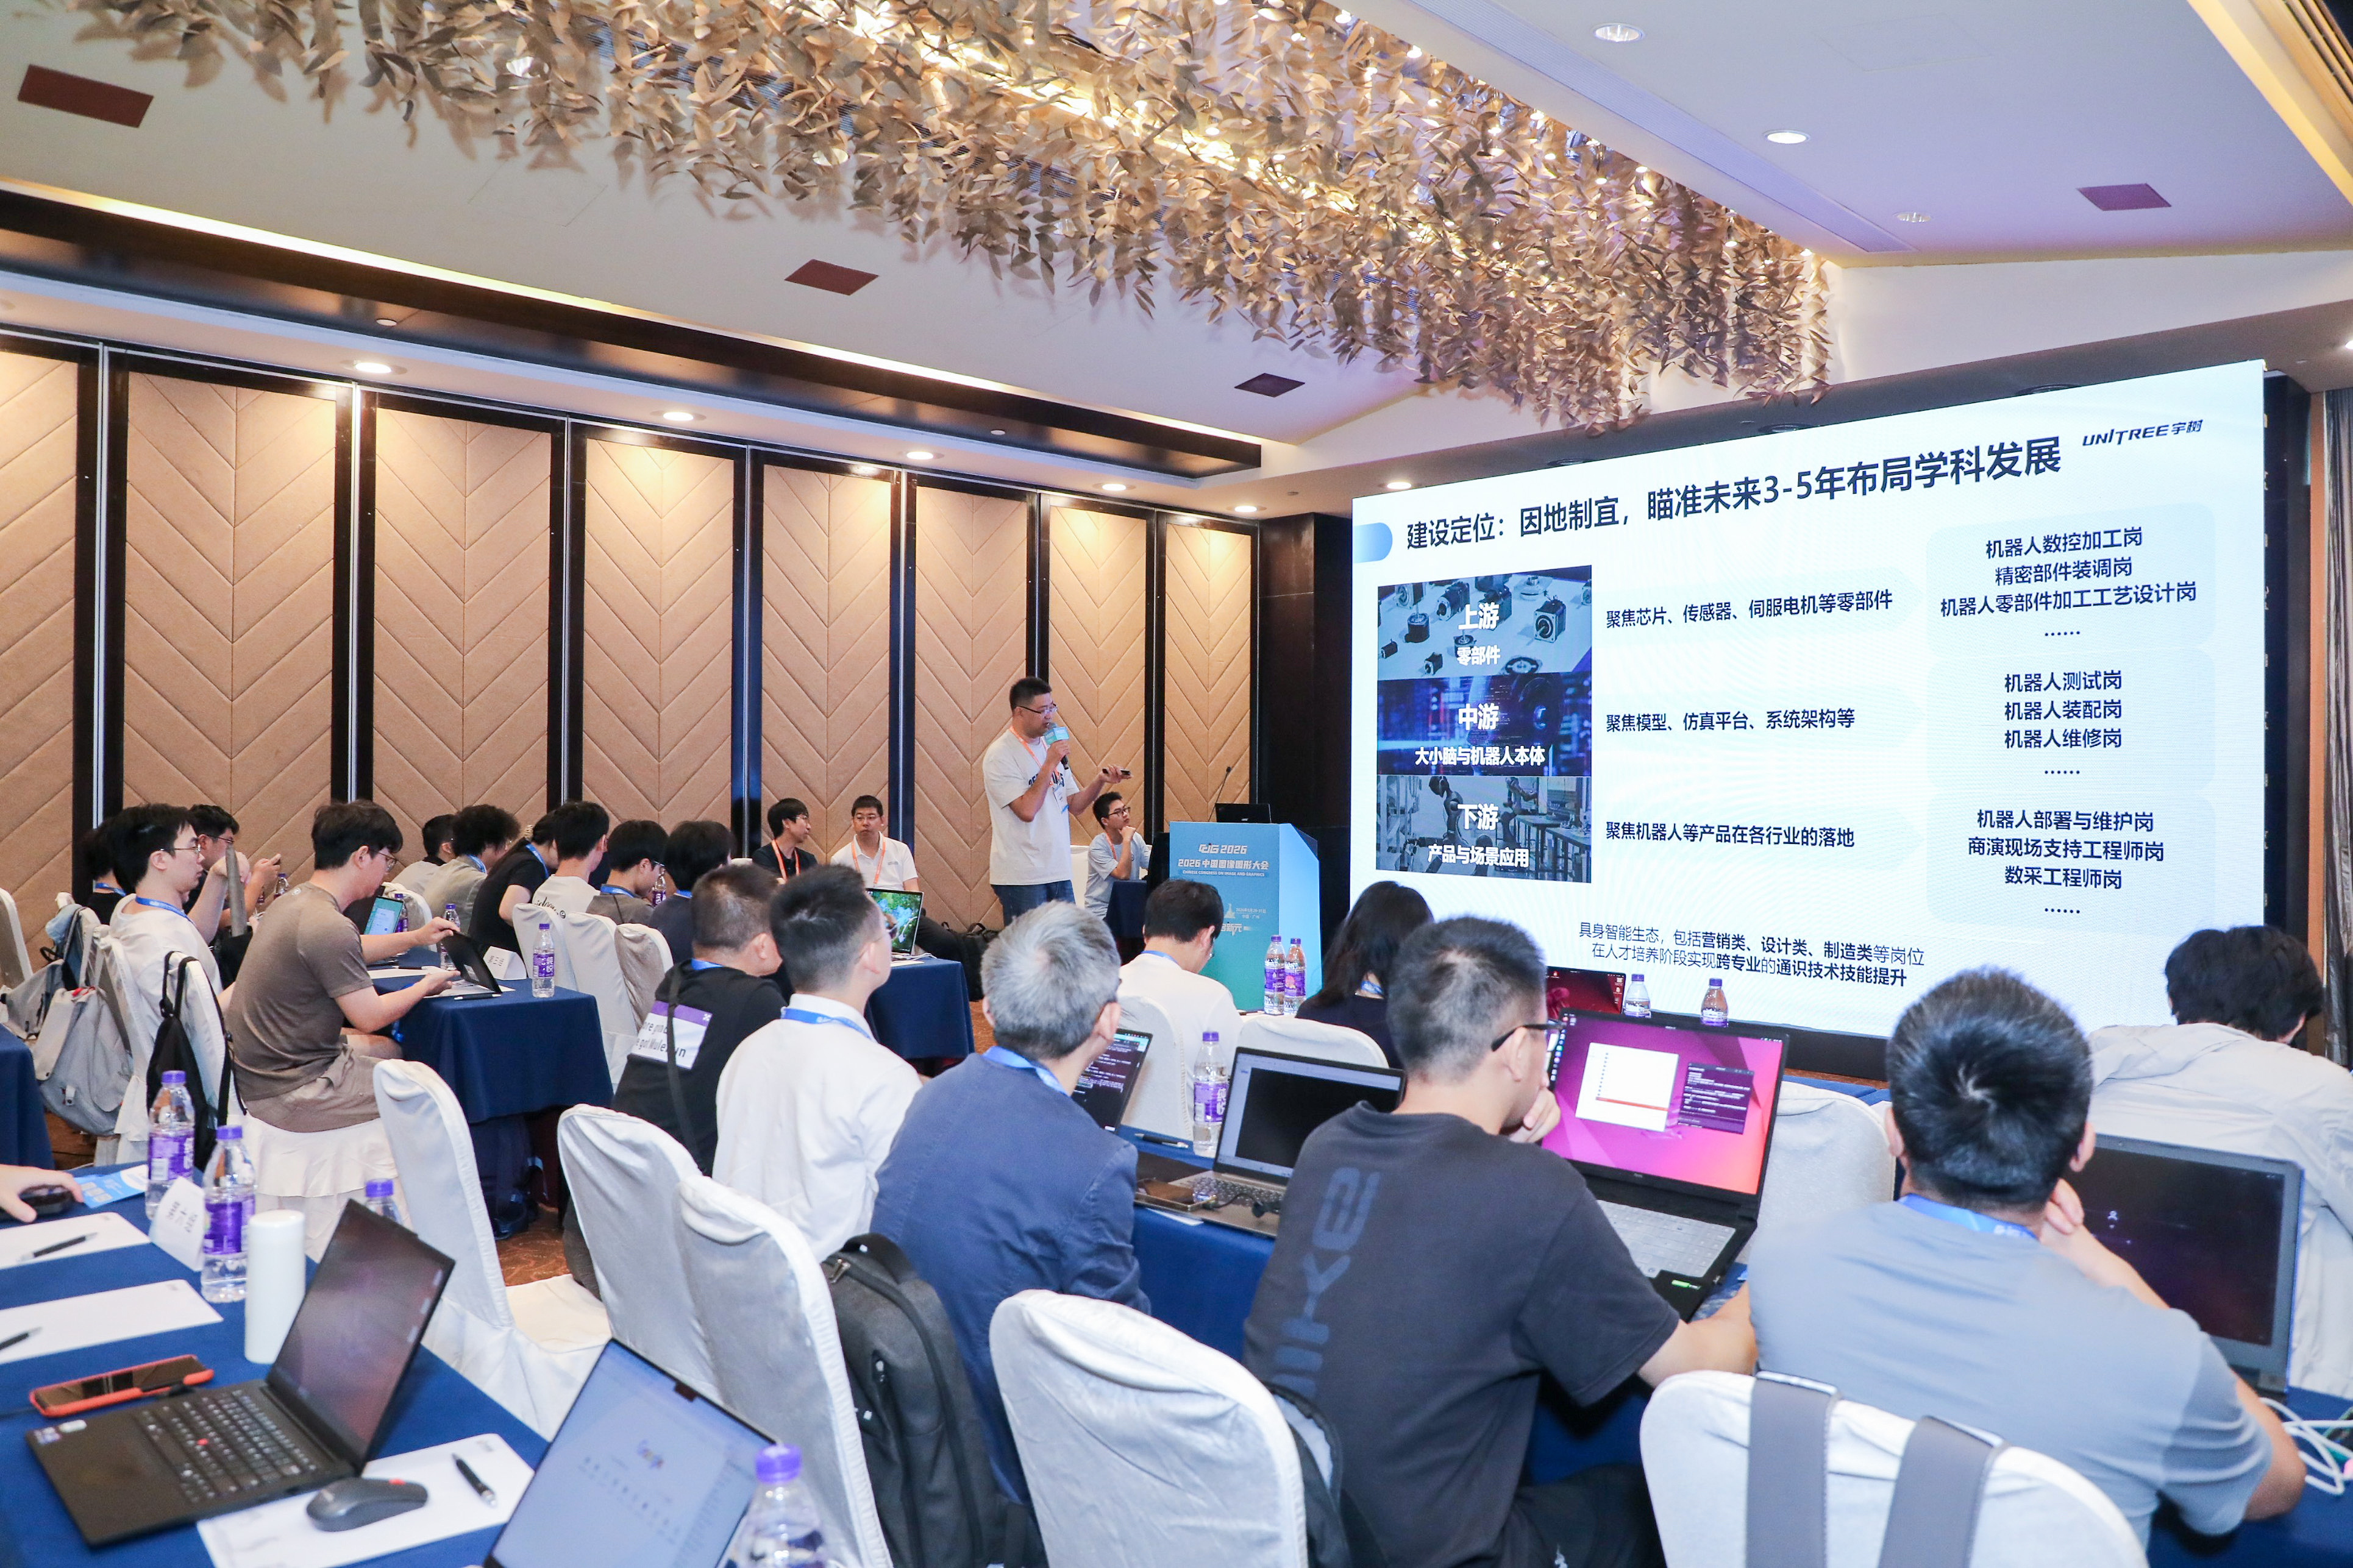
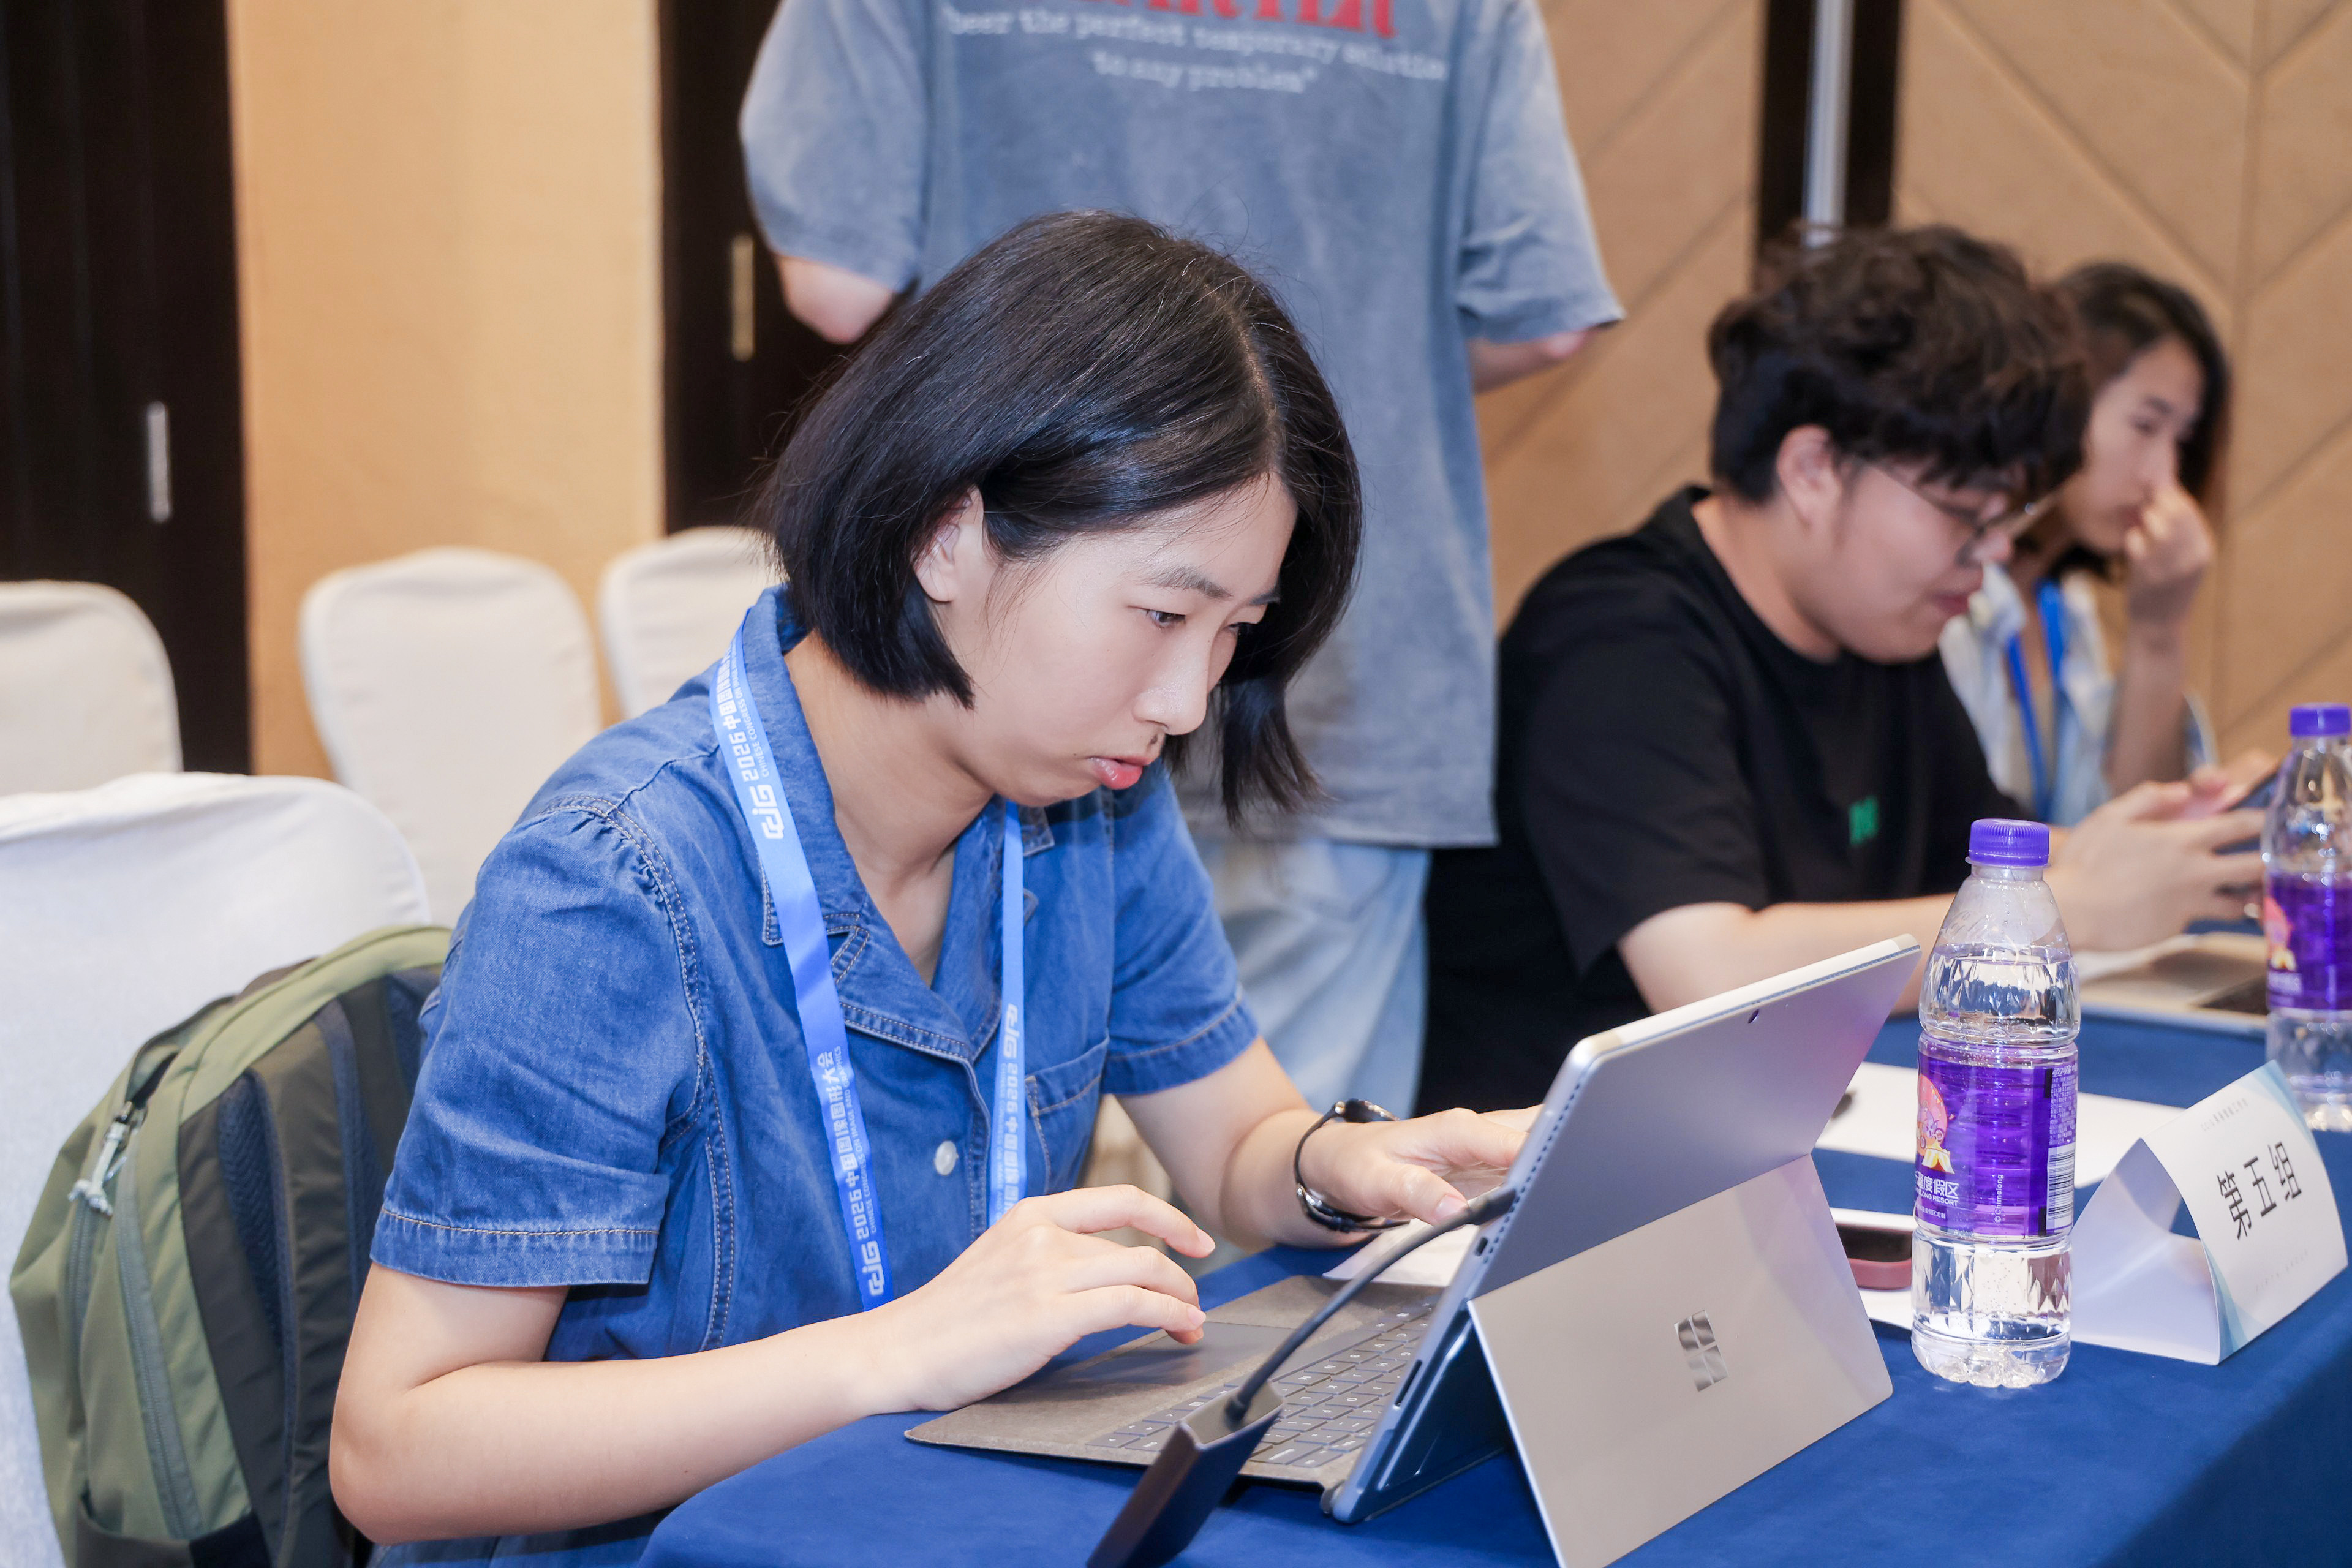
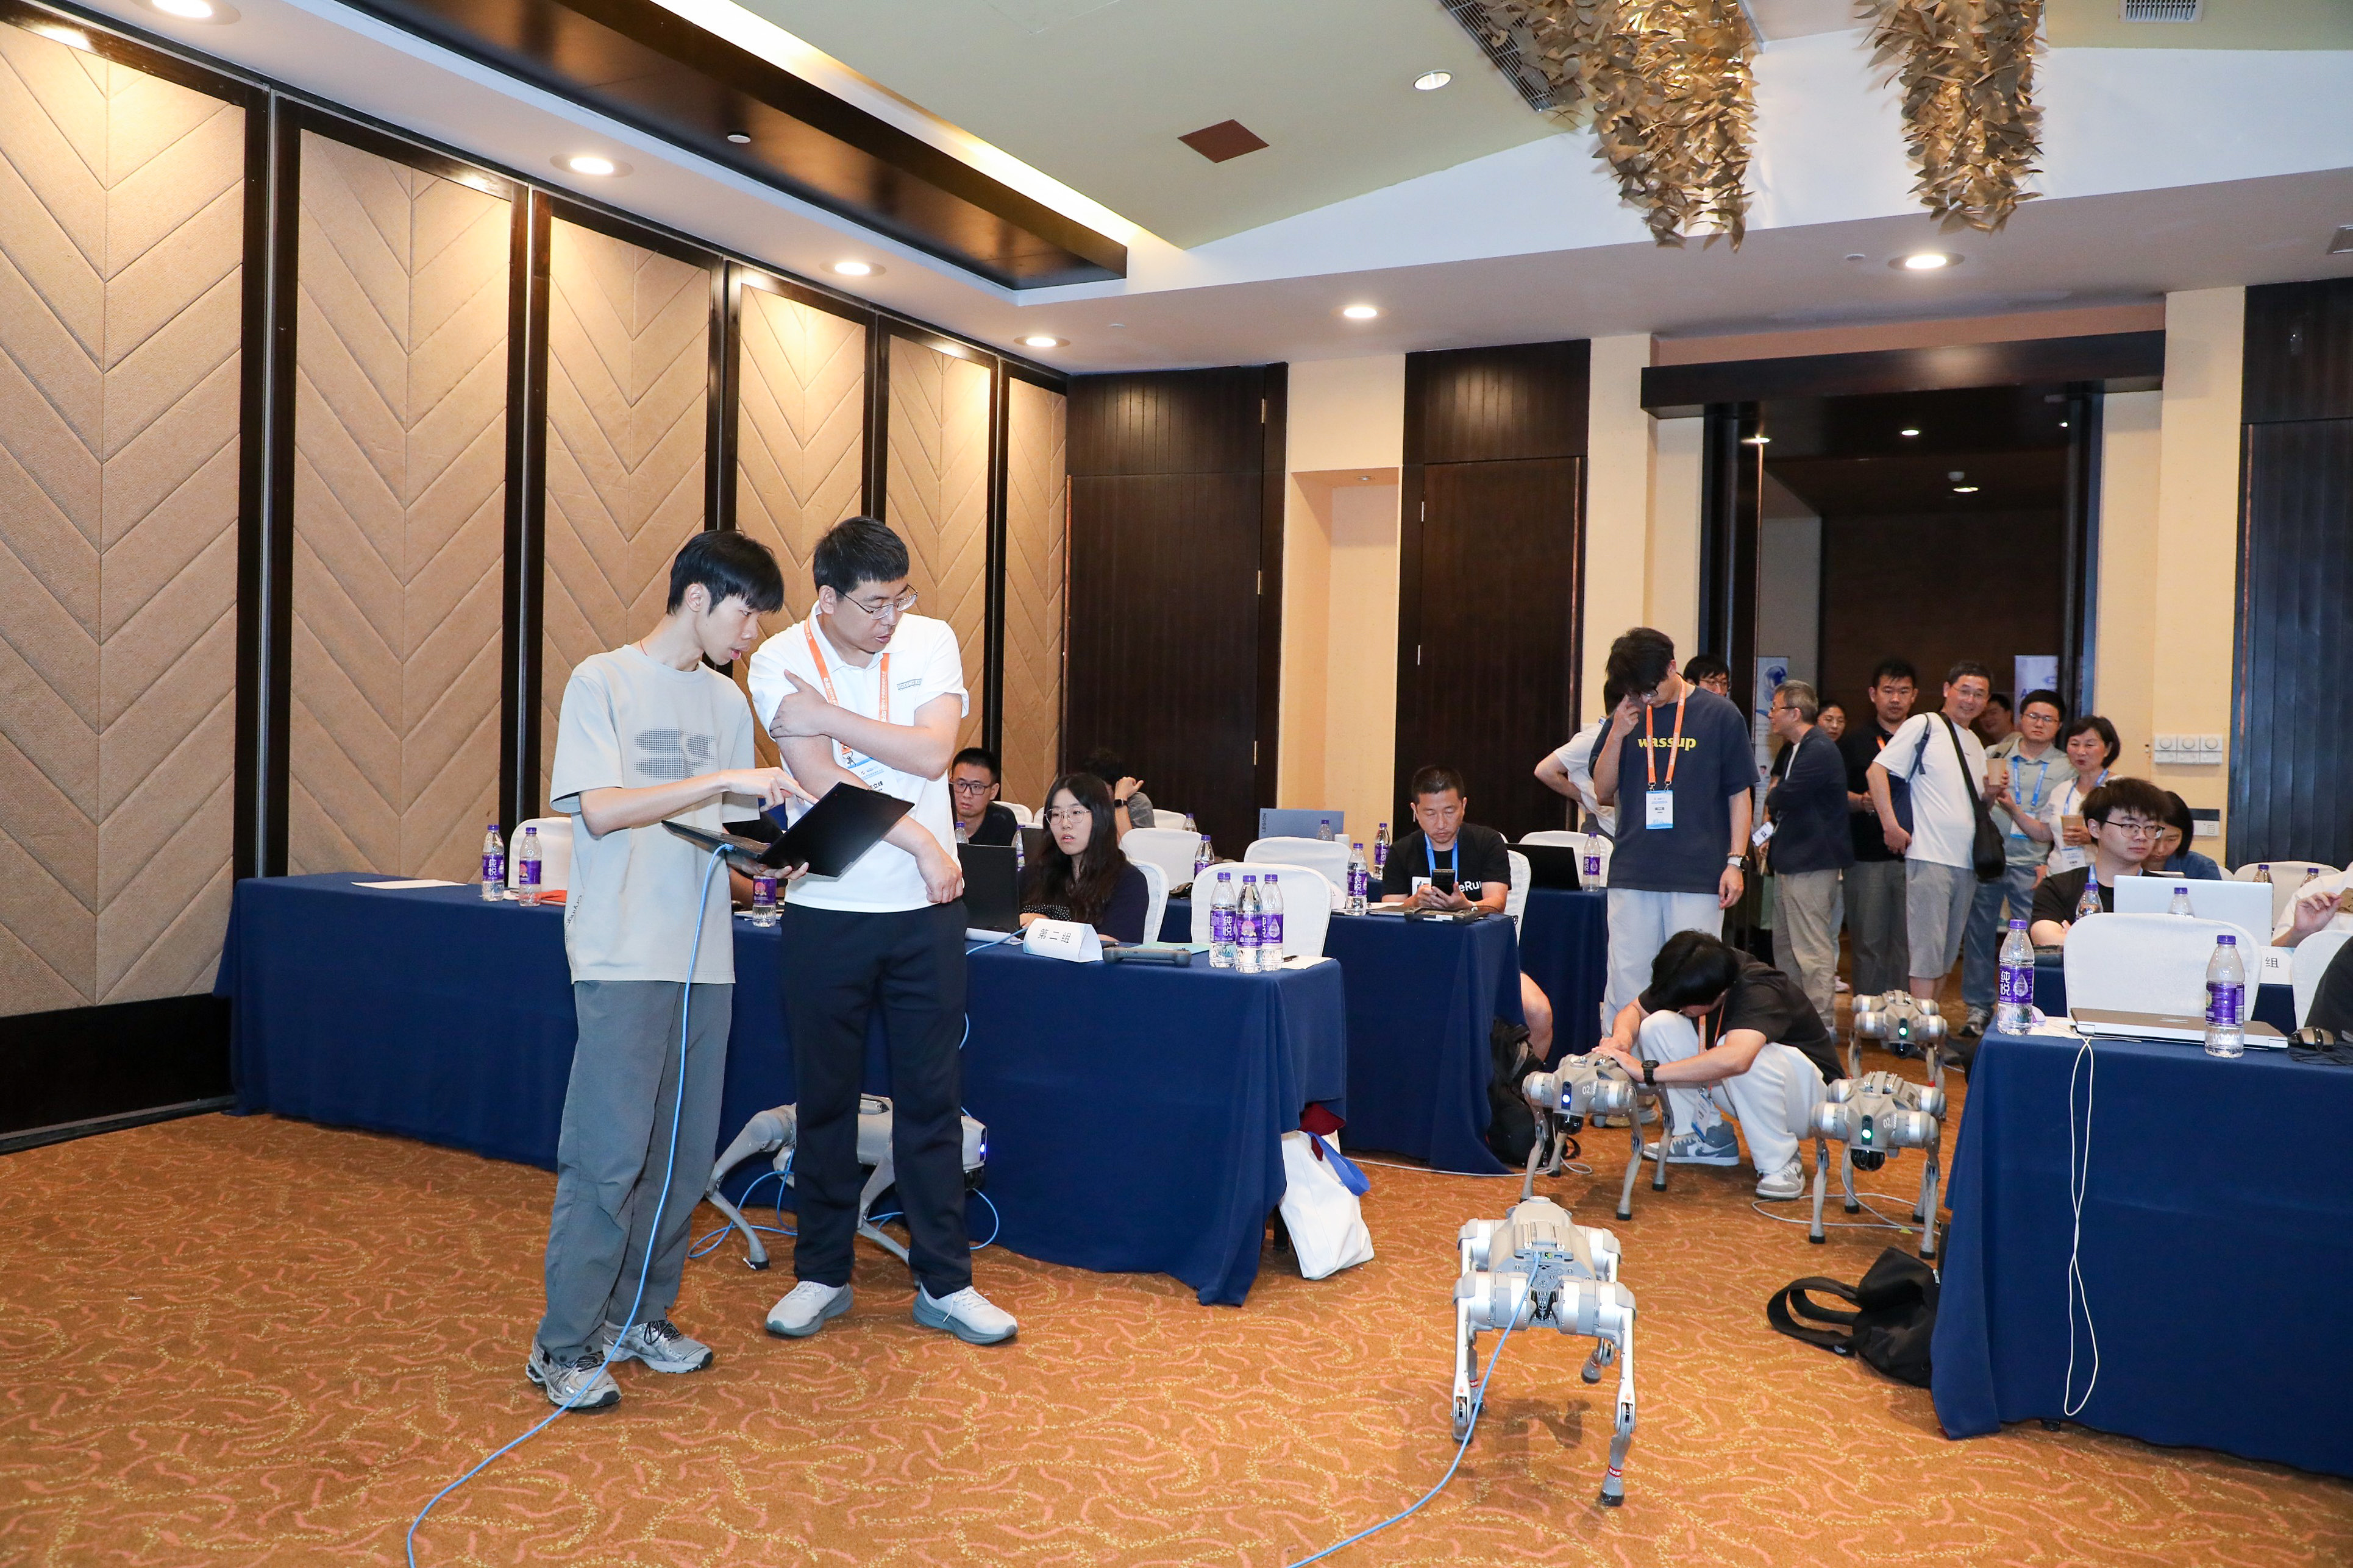
以上为往期线下工作坊现场照片,用于展示团队过往活动与教学经验。
购买课程,确认学习目标与课程安排。
领取路线图,准备 Ubuntu 22.04 与 ROS2 Humble。
跟随三大模块学习、演示、复盘完整链路。
完成结营项目与评审,按规则领取或申请证明。
A1:可以。本期课程以理论精讲和讲师端真机一键演示为主,学员本地可完成环境部署、代码阅读、配置修改与仿真联调。希望补充独立真机操作经验的学员,可关注后续线下一天半实践开发营。
A2:建议具备 Python 基础编程能力,会写函数、会 import 库,并熟悉 Ubuntu 基本操作。课程会从 ROS2 基础讲起,并补充必要的 Python 知识点。
A3:核心技术栈包括 Ubuntu 22.04、ROS2 Humble、unitree_ros2、go2-nav、slam_toolbox、AMCL、Nav2、RViz2、Python、C++ 与 Git,课程中会按照完整链路系统讲解。
A4:课程提供配置文件、示例源码、PPT 课件和操作手册,覆盖 ROS2 通信、Go2 接口、SLAM 建图、AMCL 定位、Nav2 导航与巡检任务编排,可作为后续二次开发的学习基础。
A5:可以。报名后添加课程班主任微信并加入答疑群,即可与讲师、助教及其他同学讨论环境配置、代码阅读和参数理解等问题;班主任微信可在已报名课程详情页查看。
A6:本期线上课重点解决“看懂原理、跟练链路、理解工程实现”;后续线下实践营与仿真扩展课用于强化独立动手、真机调试和开发完整性验证,具体期次与报名方式将另行通知。
A7:可以。您可以联系售前咨询领取试学内容,根据实际试学体验再决定是否报名。
A8:课程采用录播形式,方便反复观看,内容包含理论讲解、代码与配置解析以及讲师端 Go2 真机功能演示。建议按照课程安排分阶段学习,并优先使用官网 PC 端获得更好的代码阅读和操作体验。
A9:有。每门课程均有指定有效期,以报名页面显示为准;有效期截止后将不再支持观看视频、下载课件等课程服务。
A10:PC 端登录天树探界官网,进入“个人中心—我的课程”;也可在微信搜索“天树探界机器人”小程序,随时查看课程。
A11:可以。所有课程均可开具发票,登录官网后进入个人“账户中心”,即可在线提交开票申请。
A12:报名后 7 天内且学习进度未超过第一章节,可无条件全额退款;超过 7 天或学习进度超过第一章后不支持退款。
20 小时系统课 · 真机功能演示 · 结营证书权益
