
2026第九届传智杯全国大学生数智创新与AI应用大赛—具身智能无人车虚实融合赛
主办方:
全国高等院校计算机基础教育研究会
报名时间:
2026.10.19 00:00 - 2026.11.19 00:00

赛氪APP
APP中打开体验更佳
全国高等院校计算机基础教育研究会
2026.10.19 00:00 - 2026.11.19 00:00

本赛事面向全国高等院校(含本科、高职高专),依托"麦克纳姆轮 + ROS2 + 视觉识别 + 语音播报"一体化无人车平台,围绕"自主导航—二维码任务领取—视觉识别—语音播报—自动返航"完整闭环,考察参赛队伍在工程实践、算法落地与团队协作方面的综合能力。
赛事的核心目标:
2.1 赛题总览(4分钟全自动闭环)
本赛题基于 1.2m × 1.2m 沙盘场地开展。参赛无人车从红色起始区出发,全程以全自动方式完成"任务领取 → 任务执行 → 语音播报 → 返回停车"四大环节,比赛总时长为 4 分钟(国赛为同时完成两个任务,时长上限可适当放宽,详见第3章)。
考察的核心能力:
2.2 沙盘赛场布局(4个区域)
沙盘场地主要划分为以下 4 个区域(如图2-1 所示):
图2-1 沙盘赛场布局:红色始发区 + ①任务领取区 + ②任务一执行区 + ③任务二执行区
| 区域 | 名称 | 功能 | 任务道具 |
|---|---|---|---|
| 红色方块 | 红色始发区 | 比赛开始/结束停车区;车辆在此启动与最终停靠 | 红色标识线/起止块 |
| ①号 | 任务领取区 | 车辆停靠后识别 ArUco 二维码,获取本轮任务 ID(50或100) | ArUco 二维码(场地统一布置) |
| ②号 | 任务一执行区 | 执行"色块识别"任务 | 红/蓝/绿 立方体色块(3-5个) |
| ③号 | 任务二执行区 | 执行"动物卡片识别"任务 | 猫卡片、狗卡片(现场抽取) |
二维码下发机制:
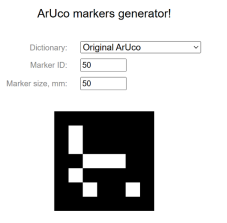

图2-2a 任务一 ArUco 二维码(ID=50)

图2-2b 任务二 ArUco 二维码(ID=100)
车辆在①号区域识别二维码后,根据 ID 选择前往②号或③号区域执行对应任务;省赛现场只布置任务一相关道具,国赛现场则同时布置两个任务区域及对应道具(详见第3章赛制说明)。
2.3 任务一:色块识别
当车辆在①号区域识别到 ID=50 的二维码后,自主导航至②号区域进行色块识别(任务一道具见图2-3)。
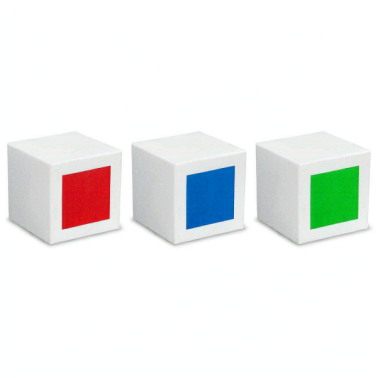

图2-3 任务一道具:红/蓝/绿三色立方体色块(场地内随机摆放3-5个,姿态/位置以现场为准)
任务要求:
【评分关键点(任务一)】
本任务考察"HSV 颜色分割 + 像素统计"在嵌入式平台的实时性。评分时不仅看颜色识别是否正确,更看"导航停准 → 识别完整 → 播报规范 → 返航"是否一气呵成。任何环节卡壳都会影响完赛时间。
2.4 任务二:动物卡片识别
当车辆在①号区域识别到 ID=100 的二维码后,自主导航至③号区域进行动物卡片识别(任务二道具见图2-4)。
图2-4 任务二道具:猫卡片、狗卡片(场地内随机摆放1-2张,姿态/位置以现场为准)
任务要求:
【国赛特殊说明】
国赛要求"任务一 + 任务二"在一次运行中先后完成(顺序可由二维码抽签决定),车辆须在 ②号 与 ③号 区域之间二次调度,并在所有任务播报完成后统一返航至红色始发区停车。具体流程见 3.2 国赛规则。
2.5 任务完成判定标准
| 判定项 | 判定内容 | 省赛 | 国赛 |
|---|---|---|---|
| 启动 | 车辆从红色起始区自主启动(人工按下启动键后全自动) | ✓ | ✓ |
| 领取 | 在①号区成功识别任务二维码,ID 解析正确 | ID=50 | ID=50/100 随机 |
| 执行-任务一 | 在②号区完成色块识别 + 语音播报 | 必做 | 必做 |
| 执行-任务二 | 在③号区完成动物卡片识别 + 语音播报 | — | 必做 |
| 结束 | 播报"巡逻结束"后自主返回红色起始区并稳定停车 | ✓ | ✓ |
| 总时长 | 从启动到返回停车 | ≤ 4 分钟 | ≤ 6 分钟(建议) |
| 角色 | 人数 | 职责 |
|---|---|---|
| 指导老师 | 1名 | 指导队伍备赛、审核技术方案;同一指导老师可带多支队伍 |
| 队长 | 1名(兼队员) | 负责统筹、答辩、提交材料 |
| 队员 | 2名 | 建议覆盖软件、硬件、视觉、文档四个方向 |
| 队伍总人数 | 3人/队(不含指导老师) | 鼓励跨专业组队 |
补充说明:
赛事分为以下四个组别,参赛队必须严格按规则选择对应组别:

重要提示:
组别选择要求: 参赛队在报名时,必须严格依据上表规定的“适用对象”与“报名规则”选择正确的参赛组别。
违规处理: 如经发现参赛队未按规定选择正确组别,将无条件取消其参赛资格及所有成绩。
•报名截止:即日起-2026年11月18日
•比赛时间:2026年11月22日
•省赛赛制:线上提交 + 线上答辩
•比赛方式:由组委会统一发放比赛地址,请各位选手及时关注。
•评审组织:由组委会统一评奖。
•奖项等级与比例:
◦一等奖:≤ 本省参赛人数 10% (颁发荣誉证书,晋级决赛)
◦二等奖:≤ 本省参赛人数 20% (颁发荣誉证书,晋级决赛)
◦三等奖:≤ 本省参赛人数 30% (颁发荣誉证书,晋级决赛)
◦优秀奖:≤ 本省参赛人数 30% (颁发荣誉证书)
•晋级规则:省赛 一、二、三等奖 获得者晋级全国总决赛(决赛)。
3.1形式与流程总览
省赛采用"线上提交 + 线上答辩"的形式,分为提交材料评分与在线陈述答辩两部分。各参赛队伍需在规定时间内完成实车运行视频录制、技术文档整理,并通过指定会议平台完成线上陈述与专家问答。
| 阶段 | 时间 | 动作 | 说明 |
|---|---|---|---|
| 材料准备 | 省赛报名截止前 | 录制实车运行视频、整理技术文档、提交代码与说明 | 具体模板见附录B |
| 材料提交 | 截止日前 3 天 | 通过指定平台上传(视频、PDF、代码压缩包) | 逾期不予受理 |
| 形式审核 | 提交后 2 天内 | 组委会审查材料完整性与合规性 | 不合格者有 1 次补正机会 |
| 线上答辩 | 省赛日(1-2 天) | 每队 15-20 分钟:陈述 8 分钟 + 问答 7-12 分钟 | 评委现场打分 |
| 成绩公示 | 待定 | — | — |
3.2 提交材料要求(实车视频 + 技术文档)
实车运行视频要求:
技术文档要求(建议 10-15 页 PDF):
3.3 线上答辩要求(双机位 / 时间 / 网络)
| 项目 | 要求 |
|---|---|
| 平台 | 腾讯会议 / 钉钉 / 瞩目(组委会指定) |
| 机位 1(主讲机位) | 正对参赛队员,能看清至少 2 名队员面部;视频清晰稳定 |
| 机位 2(环境机位) | 能看清沙盘全场与车辆;用于答辩过程中实物演示 |
| 网络 | 上行 ≥ 5Mbps,延迟 ≤ 100ms;建议双 4G/有线热备 |
| 音频 | 鹅颈麦克风或领夹麦,避免外放啸叫 |
| 答辩时长 | 陈述 8 分钟 + 问答 7-12 分钟,超时计时提醒 |
| 着装 | 建议统一校服/队服,体现队伍风貌(不强制) |
3.4 线下观众观看方式
省赛答辩过程通过组委会官方直播平台向公众开放直播。各高校可组织师生在会议室、阶梯教室集中观看,作为机器人/人工智能专业的科普活动、招生宣传活动或教研沙龙。建议各校:
3.5 省赛评分权重
| 评分项 | 权重 | 评分要点 |
|---|---|---|
| 实车运行视频 | 40% | 任务完成的完整度、识别正确率、播报规范性、返航准确性、运行流畅度 |
| 技术文档 | 25% | 系统方案、关键技术细节、测试记录、可复现性 |
| 线上答辩 | 25% | 陈述逻辑、技术深度、问答表现、PPT 制作 |
| 团队风貌 | 10% | 分工合理性、表达能力、整体形象 |
4.1任务一(色块识别)评分项
| 评分点 | 分值 | 说明 |
|---|---|---|
| 导航至②号区并稳定停车 | 10 | 停准误差 < 15cm,得满分 |
| 正确识别 3 种颜色(红/蓝/绿) | 20 | 每种颜色正确 5-7 分,识别错误/漏识扣分 |
| 正确统计每种颜色的数量 | 15 | 数量准确 5 分/种,最多 15 分 |
| 语音播报规范(模板正确、内容完整) | 10 | 模板:"识别完成,红色 X 个,蓝色 Y 个,绿色 Z 个" |
| 播报"巡逻结束"并自主返回始发区 | 15 | 播报内容 + 返航路径 + 稳定停车 |
4.2 任务二(动物卡片识别)评分项
| 评分点 | 分值 | 说明 |
|---|---|---|
| 导航至③号区并稳定停车 | 10 | 停准误差 < 15cm,得满分 |
| 正确识别动物类别(猫/狗) | 20 | 类别正确 10 分,置信度 >0.7 加分 |
| 正确判断目标数量 | 10 | 单张/多张场景下数量正确 |
| 语音播报规范(模板正确、内容完整) | 10 | 模板:"识别完成,目标物体为小猫/小狗" |
| 与任务一串联顺畅 | 10 | 完播任务一后能自然衔接任务二,无明显空转 |
4.3 时间与稳定性评分参考
| 名次区间 | 时间得分(满分15) | 稳定性得分(满分15) |
|---|---|---|
| 前 10% | 15 | 14-15 |
| 10%-30% | 12-14 | 11-13 |
| 30%-60% | 8-11 | 8-10 |
| 60%-100% | 4-7 | 4-7 |
| 未完赛 | 0-3 | 0-3 |
•报名截止:2026年12月10日-2026年12月21日
•比赛时间:2026年12月27日
•国赛赛制:现场比赛
•评审组织:由组委会统一评奖。
•奖项等级与比例:
◦一等奖:≤ 参赛人数 5% (颁发荣誉证书)
◦二等奖:≤ 参赛人数 20% (颁发荣誉证书)
◦三等奖:≤ 参赛人数 35% (颁发荣誉证书)
◦优秀奖:≤ 参赛人数 40% (颁发荣誉证书)
3.1 现场运行流程
国赛采用"现场实车运行 + 专家评审"的形式。流程如下:
3.2 计时与重试规则
| 规则项 | 说明 |
|---|---|
| 总时长上限 | 国赛限时 6 分钟(自启动开始计时);省赛 4 分钟 |
| 未完赛 | 未在限时内完成所有任务,终止计时,按实际完成项计分 |
| 重试机会 | 每队有 1 次重试机会;取两次中较高分为最终成绩 |
| 重试条件 | 首次运行因设备故障(车体硬件断电/通信中断)可申请重试;策略失败不在重试范围 |
| 重试流程 | 首次结束后 30 分钟内进行;不可更换车辆主体硬件 |
| 违规罚时 | 人工干预、压线驶出沙盘、触碰道具等每次罚时 30 秒 |
| 终止条件 | 车辆长时间停滞(>30秒)、驶离沙盘、安全风险等由裁判决定终止 |
3.3 国赛评分细则
| 评分项 | 权重 | 评分要点 |
|---|---|---|
| 任务完成度 | 50% | 任务一+任务二是否全部完成;每个任务的分项得分见下表 |
| 运行时间 | 15% | 完赛时间越短得分越高(按名次区间给分) |
| 系统稳定性 | 15% | 无人工干预、无重启、无中途卡顿;走线/启停流畅 |
| 创新性 | 10% | 算法优化、工程改进、视觉/语音/导航任一方向的创新点 |
| 现场答辩 | 10% | 专家现场提问与队伍应变 |
4.1任务一(色块识别)评分项
| 评分点 | 分值 | 说明 |
|---|---|---|
| 导航至②号区并稳定停车 | 10 | 停准误差 < 15cm,得满分 |
| 正确识别 3 种颜色(红/蓝/绿) | 20 | 每种颜色正确 5-7 分,识别错误/漏识扣分 |
| 正确统计每种颜色的数量 | 15 | 数量准确 5 分/种,最多 15 分 |
| 语音播报规范(模板正确、内容完整) | 10 | 模板:"识别完成,红色 X 个,蓝色 Y 个,绿色 Z 个" |
| 播报"巡逻结束"并自主返回始发区 | 15 | 播报内容 + 返航路径 + 稳定停车 |
4.2 任务二(动物卡片识别)评分项
| 评分点 | 分值 | 说明 |
|---|---|---|
| 导航至③号区并稳定停车 | 10 | 停准误差 < 15cm,得满分 |
| 正确识别动物类别(猫/狗) | 20 | 类别正确 10 分,置信度 >0.7 加分 |
| 正确判断目标数量 | 10 | 单张/多张场景下数量正确 |
| 语音播报规范(模板正确、内容完整) | 10 | 模板:"识别完成,目标物体为小猫/小狗" |
| 与任务一串联顺畅 | 10 | 完播任务一后能自然衔接任务二,无明显空转 |
4.3 时间与稳定性评分参考
| 名次区间 | 时间得分(满分15) | 稳定性得分(满分15) |
|---|---|---|
| 前 10% | 15 | 14-15 |
| 10%-30% | 12-14 | 11-13 |
| 30%-60% | 8-11 | 8-10 |
| 60%-100% | 4-7 | 4-7 |
| 未完赛 | 0-3 | 0-3 |
1.参赛队伍要求
| 要求项 | 详细说明 |
|---|---|
| 队伍人数 | 3 名队员 + 1 名指导老师; |
| 专业背景 | 建议覆盖计算机/软件、自动化/机器人、电子/机械、视觉/AI 等方向 |
| 校级赛 | 建议学校组织校级选拔赛,提升参赛质量 |
| 诚信要求 | 不得使用商业现成方案直接参赛;不得冒名顶替;不得使用非本队成员工作成果 |
| 安全要求 | 现场操作须遵守实验室安全规范;锂电池充电有专人看护 |
2.车辆硬件规格要求
为保证竞赛公平性,所有参赛队伍须使用统一规格的硬件平台,核心配置如下:
| 模块 | 规格 | 说明 |
|---|---|---|
| 运动底盘 | 麦克纳姆轮四轮全向底盘 | 支持横移、原地转向;适配沙盘场景 |
| 主控 | RDK X5 高算力开发板(Ubuntu + ROS2) | 负责任务调度、导航、视觉、语音 |
| 底盘控制 | C30D 底盘控制模块 | 接收速度指令,驱动麦克纳姆轮电机 |
| 视觉 | Astra Pro 深度相机(ORBBEC) | 用于二维码、色块、动物卡片识别 |
| 激光雷达 | M10/M10P 或 N10/N10P(镭神/思岚) | 二维激光,用于 SLAM 与避障 |
| 语音播报 | USB 免驱声卡 + 麦克风阵列语音模块 + 扬声器 | 科大讯飞 TTS 合成 |
| 电源 | 12V 锂电池组(≥ 5100mAh) | 支持整车连续运行 ≥ 60 分钟 |
| 外观 | 无强制要求,鼓励个性化贴纸/外壳 | 不超出沙盘尺寸 25cm×25cm×30cm |
3.车辆软件环境要求
| 组件 | 版本/说明 | 用途 |
|---|---|---|
| 操作系统 | Ubuntu 22.04 LTS(主控板预装) | RDK X5 标配系统 |
| ROS 框架 | ROS2 Humble(或兼容 LTS 版本) | 节点通信、话题/服务、TF |
| 导航 | Nav2 + SLAM Toolbox | 路径规划、避障、建图 |
| 视觉处理 | OpenCV 4.x | 图像预处理、HSV 分割 |
| 深度学习 | PyTorch + Ultralytics YOLOv8 | 目标检测模型推理 |
| 语音合成 | 科大讯飞 TTS SDK / 在线 API | 识别结果语音播报 |
| 二维码 | OpenCV ArUco(Original ArUco 字典) | 任务领取二维码识别 |
| 代码规范 | Python PEP8 / C++ Google Style | 便于评委查阅 |
4.现场布置要求
4.1 省赛在线答辩(队伍侧现场布置)
4.2 国赛现场(组委会提供)
4.3备赛知识储备(学生能力清单)
建议各队伍在备赛阶段按以下清单分工学习:
| 能力方向 | 建议掌握的内容 | 建议课时 |
|---|---|---|
| Linux 与 ROS2 基础 | Ubuntu 常用命令、ROS2 节点/话题/服务/TF、launch 文件 | 12-16 学时 |
| Python / C++ 基础 | Python 面向对象、numpy;C++ 基本语法 | 8-12 学时 |
| 视觉与图像处理 | OpenCV 基础、颜色空间、形态学、轮廓检测 | 12-16 学时 |
| 深度学习与目标检测 | YOLO 原理、数据标注、模型训练与导出、推理部署 | 16-20 学时 |
| SLAM 与导航 | 栅格地图、TF 变换、Nav2 路径规划、路径跟踪 | 12-16 学时 |
| 语音合成 | TTS 接口调用、音频播放、ROS2 节点封装 | 4-6 学时 |
| 硬件调试 | Ubuntu 装机、驱动安装、相机/雷达/底盘联调 | 8-12 学时 |
| 文档与答辩 | 技术文档写作、PPT 制作、答辩表达 | 4-6 学时 |
· 赛区划分:分为 北部赛区、东部赛区、南部赛区、西部赛区、港澳台赛区、境外赛区。
· 评奖方式:各赛区内按科目/组别分别评审排名。

晋级规则:复赛 一、二、三等奖 获得者晋级决赛(国赛)。

对指导的参赛队获得 决赛一、二、三等奖 的指导教师,颁发 “优秀指导教师”证书。
获奖比例调整权:大赛主办方保留根据实际报名情况、晋级情况及评审需要,对各级奖项比例进行适当调整的权利。
违规行为分类
| 违规等级 | 情形 | 处理 |
|---|---|---|
| 轻微违规 | 队员在场地外辅助但未接触车体;超时 30 秒内 | 口头警告 + 罚时 30 秒 |
| 一般违规 | 人工遥控车辆;触碰道具;擅自更换设备 | 当轮成绩扣 20% |
| 严重违规 | 使用预录制视频;冒名顶替;恶意破坏沙盘 | 取消比赛成绩,通报学校 |
| 申诉 | 对判罚有异议者,可在成绩公示后 3 个工作日内提交申诉 | 组委会 7 个工作日内回复 |
申诉流程
安全与公平约定
1. 参赛报名信息作假;
2. 在参赛过程中出现违反相关法律、法规的行为;
3. 作品涉嫌抄袭,侵犯他人知识产权等(如直接照搬开源硬件设计且未做任何声明及改进);
4. 作品涉及不健康、淫秽、色情或毁谤第三方等内容;
5. 参赛期间发现或被举报认定存在的其他违法、违规行为。

火热报名中
报名时间:2026.08.07-2026.11.07

火热报名中
报名时间:2026.07.01-2026.12.18

火热报名中
报名时间:2026.09.16-2026.12.30

火热报名中
报名时间:2026.07.27-2026.11.14

火热报名中
报名时间:2025.04.01-2027.02.04

火热报名中
报名时间:2026.08.10-2026.12.27
 我要举报
 答疑教师工作时间:周一至周五10:00-18:00期间,其余时间可留言


还木有观点发布哦,快抢占第一把交椅吧!